 Đọc mã 1D/2D
 Cảm biến
 Machine Vision
 Kính hiển vi
 Cảm biến đo lường
 Robot/Cobot
 Thiết bị siết lực
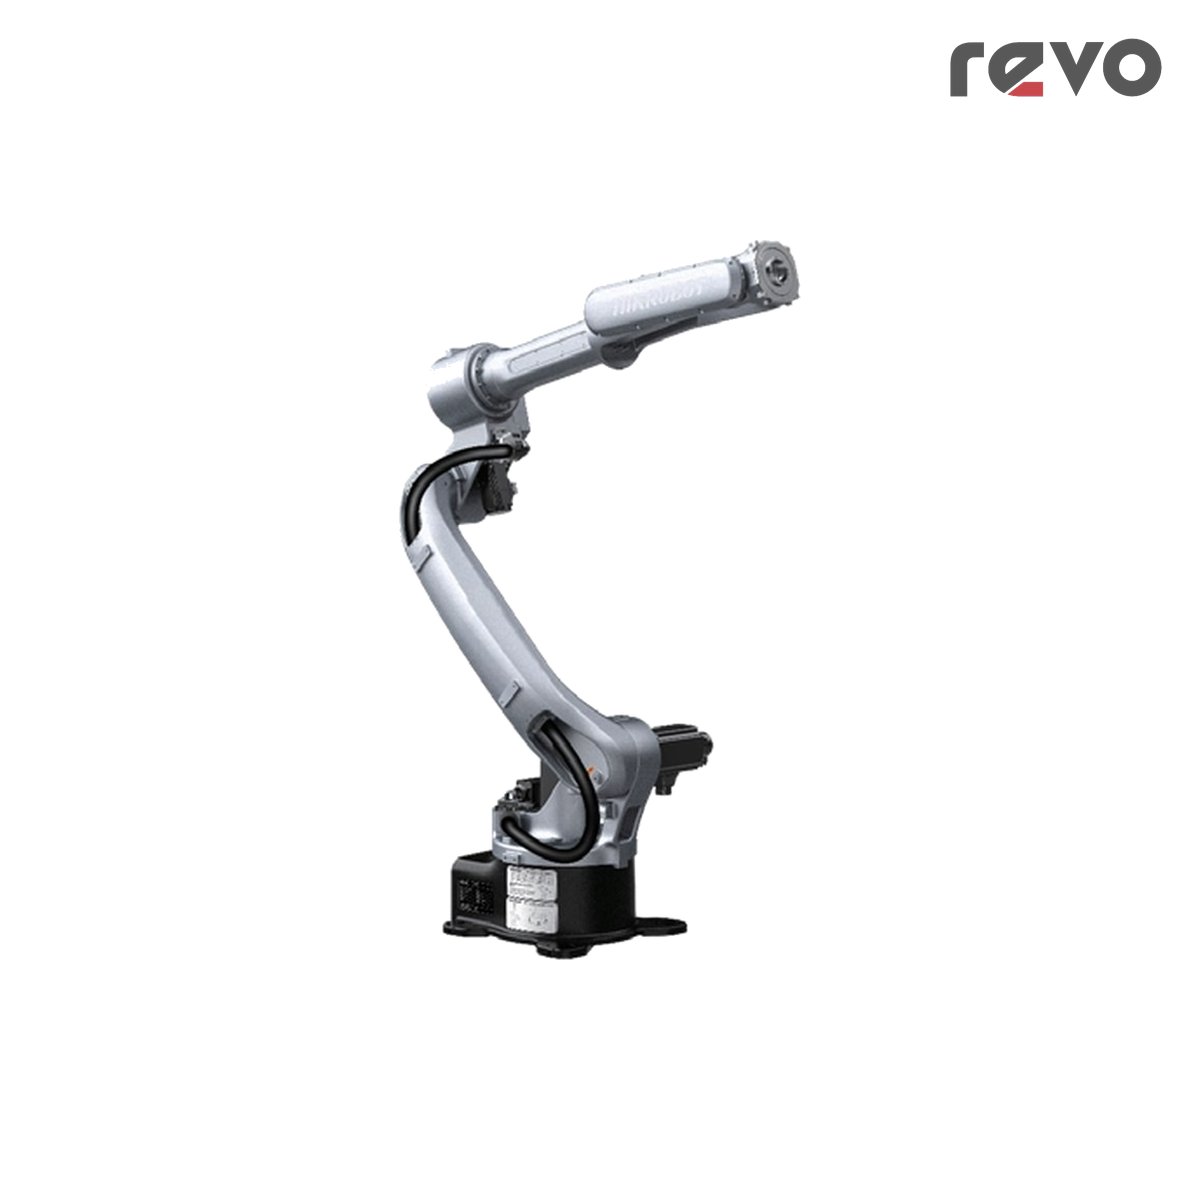
Robot cánh tay 6 trục Hikrobot HAR8-2010
Giới thiệu
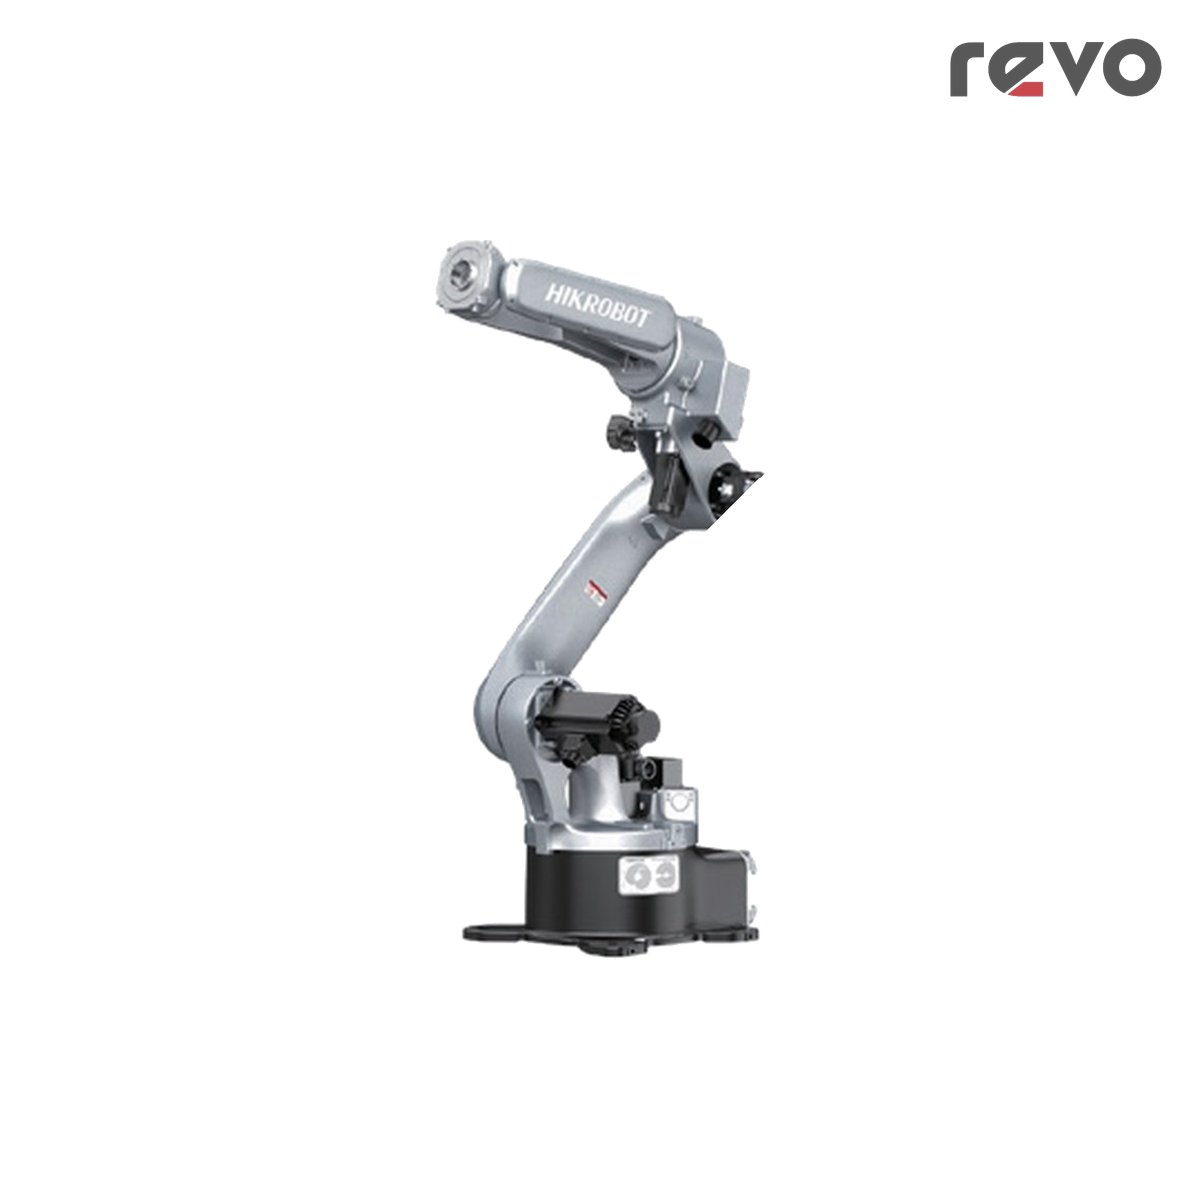
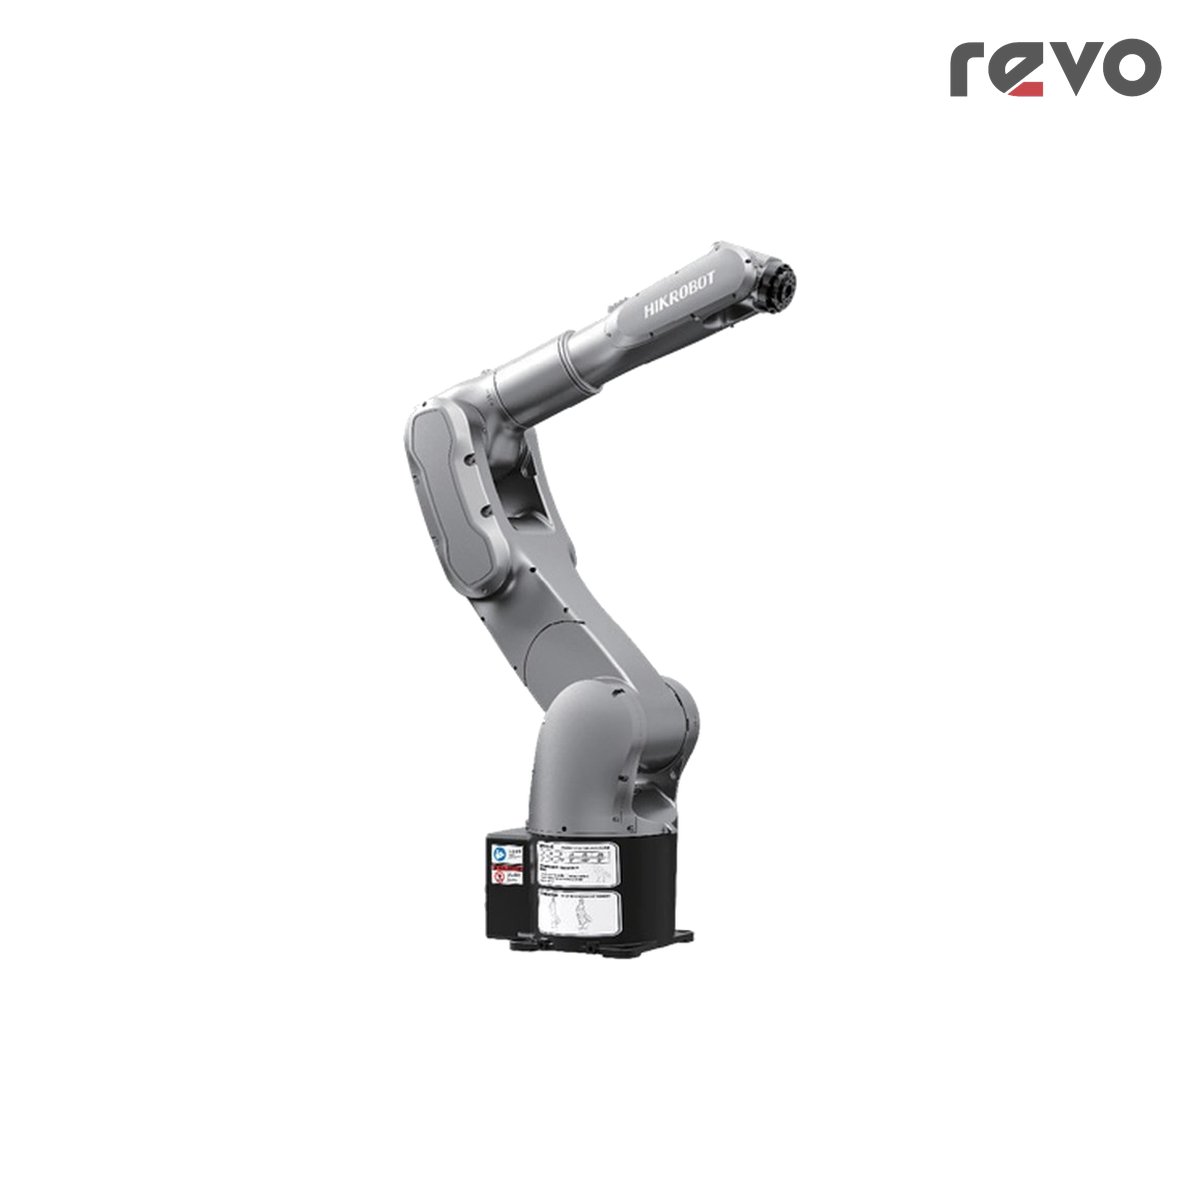
Hikrobot HAR8-2010 là robot 6 trục tầm với dài 2 m, cánh tay rỗng chuyên cho hàn. Độ lặp lại ±0,04 mm, cấp bảo vệ IP54 toàn thân, IP67 cánh tay dưới và cổ tay, đi kèm tủ điều khiển HRC-C hoặc HRC-S.
Ứng dụng nổi bật
Hàn hồ quang: tích hợp gói công nghệ hàn, cánh tay rỗng đi dây mỏ hàn.
Cơ khí, phụ tùng ô tô: cấp phôi máy CNC, gắp đặt chi tiết.
Giá: liên hệ qua hotline 0969240366. Revovina là đại lý chính hãng.
Hikrobot HAR8-2010 thuộc dòng robot cánh tay công nghiệp HAR, dùng thuật toán điều khiển chuyển động RapidMotion và thiết kế tích hợp driver–bộ điều khiển, cho chuyển động nhanh, êm và ổn định.
Kết cấu cứng vững, đường khí và đường tín hiệu đi ngầm trong thân robot giúp giảm vướng cáp khi chạy. Robot hỗ trợ phát hiện va chạm, lập trình bằng tay dạy HTP hoặc phần mềm HAR MASTER, kết nối PLC qua EtherNet/IP, PROFINET, Modbus/TCP.
Thông số HAR8-2010
| Số trục | 6 |
| Tầm với tối đa | 2014 mm |
| Tải định mức | 8 kg |
| Tải tối đa | 8,5 kg |
| Độ lặp lại vị trí | ±0,04 mm |
| Cấp bảo vệ | IP54 toàn thân, IP67 cánh tay dưới và cổ tay |
| Kiểu lắp đặt | Sàn, nghiêng, treo ngược |
| Khối lượng | 175 kg |
| Phạm vi và tốc độ khớp | J1 ±170° (210°/s), J6 ±450° (700°/s) |
| Tích hợp trong thân | 2 đường khí Ø8 mm, 19 đường tín hiệu 30 V/2 A |
| Tủ điều khiển | HRC-C hoặc HRC-S |
| Nhiệt độ làm việc | 0–45 °C |
| Độ ẩm | ≤ 95% (không ngưng tụ) |
Cách chọn robot
Chọn theo tổng khối lượng phôi cộng đầu gắp (phải nhỏ hơn tải định mức) và khoảng cách xa nhất robot cần vươn tới. Revovina hỗ trợ mô phỏng tầm với và nhịp độ trên HAR MASTER Pro trước khi đặt hàng.
Lưu ý khi lắp
Bắt robot lên bệ đủ cứng theo bản vẽ đế của hãng; kiểm tra mô-men và quán tính cho phép ở cổ tay khi thiết kế đầu gắp; bố trí hàng rào hoặc cảm biến an toàn quanh vùng làm việc.
Thông số theo catalogue Hikrobot Articulated Robot. Liên hệ Revovina để nhận bản vẽ vùng làm việc và biểu đồ tải.
Ứng dụng HAR8-2010
HAR8-2010 gắp và chuyển chi tiết giữa các đồ gá trong tầm với.
Phù hợp cấp phôi, lắp ráp và xếp sản phẩm cuối chuyền.
Hãy là người đầu tiên nhận xét “Robot cánh tay 6 trục Hikrobot HAR8-2010”
Sản phẩm tương tự


Đánh giá
Chưa có đánh giá nào.